Производитель
Технические характеристики
Механика и кинематика
- Макс. скорость, м/с
- 1.5
Прочее
- Тип
- Квадрупед
- Статус
- Исследовательский
- Категория применения
- Лаборатория / исследования
Описание
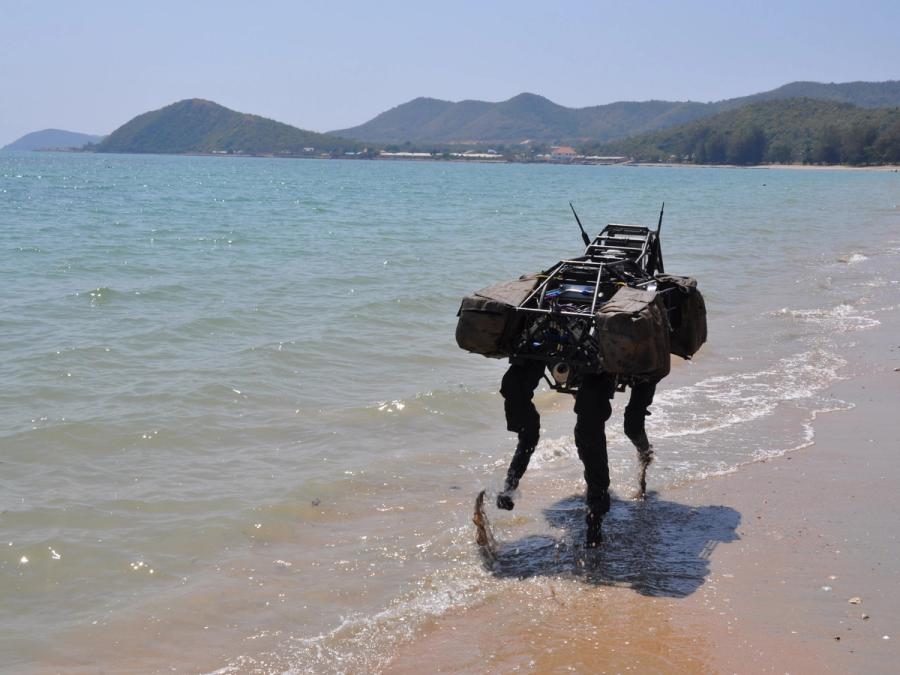
Scout II — четвероногий робот, разработанный в конце 1990-х годов Лабораторией амбулаторной робототехники Мартина Бюлера в Университете Макгилла и опубликованный в 2000 году. Его определяющей характеристикой является механический минимализм: машина имеет всего четыре двигателя, один приводимый в действие вращающийся тазобедренный сустав на ногу, при этом каждая нога несет незадействованный совместимый элемент, который пассивно сгибается при ударе. Несмотря на эту жесткость, он достиг динамически стабильной границы, достиг 5,4 км / ч на ровной земле, поднялся по стандартной лестнице, неся груз, и завершил повороты на девяносто градусов в течение нескольких шагов. Контроллер использовал естественную динамику пружинных ног, а не отслеживал подробную обратную связь между телом и состоянием, поэтому сложное зондирование и вычисления не требовались. Scout II был приведен в качестве ранней демонстрации того, что недорогие, механически простые машины с ногами могут производить динамические эксплуатационные характеристики, сопоставимые с гораздо более сложными роботами, аргумент, позже повторенный другими четвероногими с низким уровнем привода.
Частые вопросы
- Какая цена на Scout II?
- Цена уточняется у поставщика — нажмите «Запросить КП» на карточке.
- Для каких задач подходит Scout II?
- Лаборатория / исследования