Производитель
Швейцария · Декстерные руки. ORCA Hand / Soft Robotics Lab (ETH Zürich) — производитель в области «Декстерные руки» (Швейцария).
Основные данные
Грузоподъёмность
12 кг
Вес
~ 1.3
Технические характеристики
Механика и кинематика
- Оси рук
- 17
Габариты и масса
- Габариты
- anthropomorphic, roughly human-hand sized
Прочее
- Тип
- Декстерная рука
- Сайт
- https://www.orcahand.com
- Привод
- Uses Dynamixel servos (e.g. XC330-T228T and XC430-T240BB-T)
- Страна
- Швейцария
- Материал
- 3D-printed parts (e.g. PLA or similar), covered with silicone cast skin for compliance and tactile grip
- Доступность
- В производстве
- Число пальцев
- 5 (thumb + four fingers) — human-like hand configuration
- Тактильные/силовые датчики
- Да
Описание
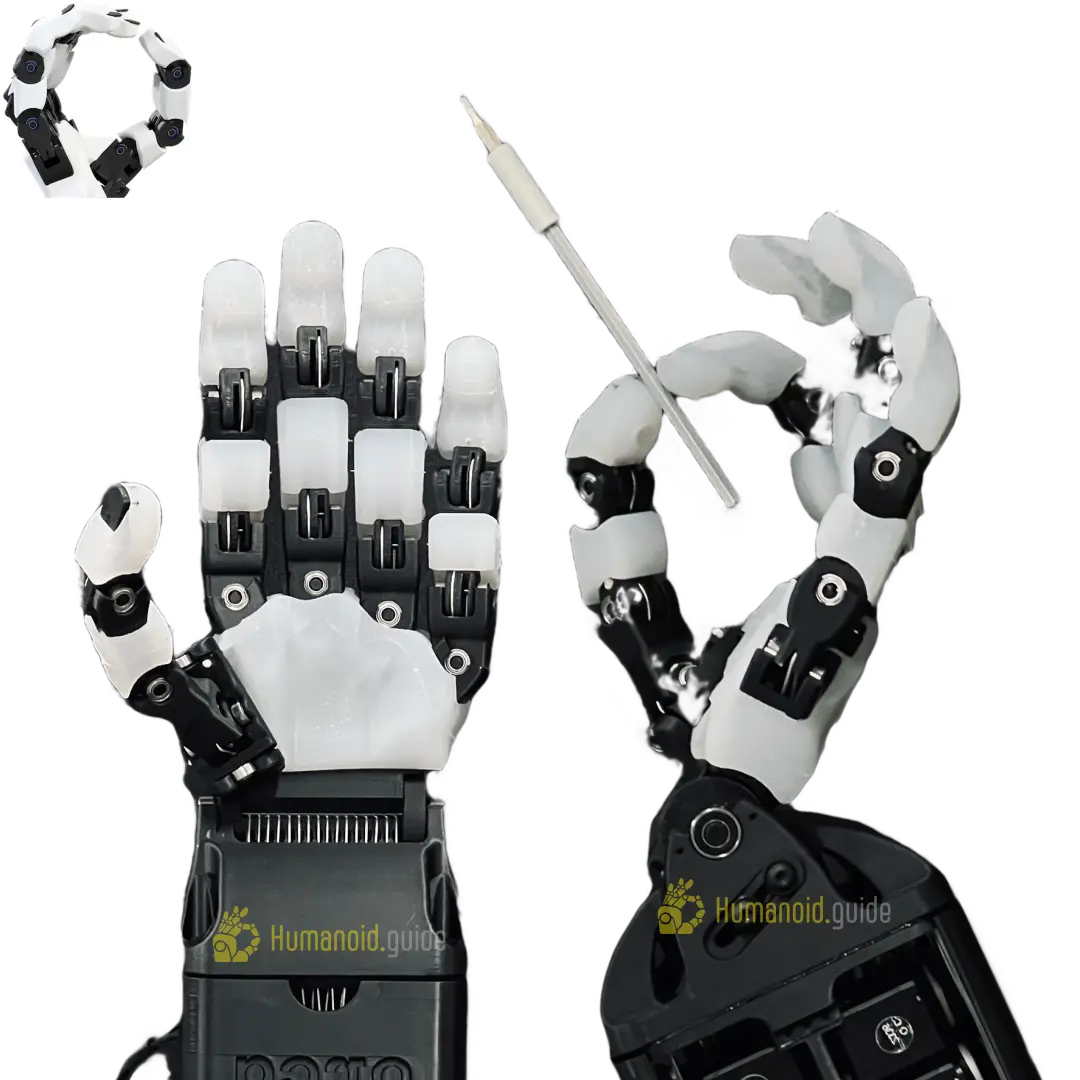
ORCA v1 — это человекоподобная роботизированная рука с открытым исходным кодом, сочетающая в себе реалистичную анатомию и доступное оборудование. Он предлагает 17 активных степеней свободы и сухожильную структуру, обеспечивающую универсальные и ловкие манипуляции, подходящие для исследований, образования или творческих проектов в области робототехники.
Частые вопросы
- Какая грузоподъёмность у ORCA v1?
- По данным каталога — 12 кг.
- Какая цена на ORCA v1?
- Цена уточняется у поставщика — нажмите «Запросить КП» на карточке.
- Что это за модель?
- ORCA v1 — Декстерная рука производителя ORCA Hand / Soft Robotics Lab (ETH Zürich). Характеристики и предложения поставщиков собраны на ROBO.RU.
Где смотреть ещё
Обзоры на форуме
Обсудить на форуме